
文章目录
1 关于人工智能协会 AIMC智能车队
人工智能学院AIMC智能车队,是一支专注于全国大学生智能汽车竞赛的科创队伍。车队面向全院招募热爱嵌入式开发、机械结构、自动控制与机器视觉的同学,组队打造智能小车,在竞赛中锤炼工程实践能力。AIMC智能车队历经多年建设及背靠AIMC智能运控实验室,已具备较为丰富的仪器资源,与嘉立创EDA建立起良好的校企合作关系。
为备战第二十二届智能汽车竞赛,车队现已规划三支参赛队伍,分别为飞檐走壁队、走马观碑队、智能视觉队,各队伍根据赛道任务设置差异化分工:
| 组别 | 飞檐走壁 | 走马观碑 | 人工智能视觉 |
| 队员1 | 车辆控制 | 车辆控制 | 车辆控制 |
| 队员2 | 硬件设计 | 硬件、结构设计 | 硬件、结构设计 |
| 队员3 | 结构设计 | 图像识别 | 图像识别 |
| 队员4 | 算法设计 |
2 队员职责与能力要求
2.1 车队硬件工程师
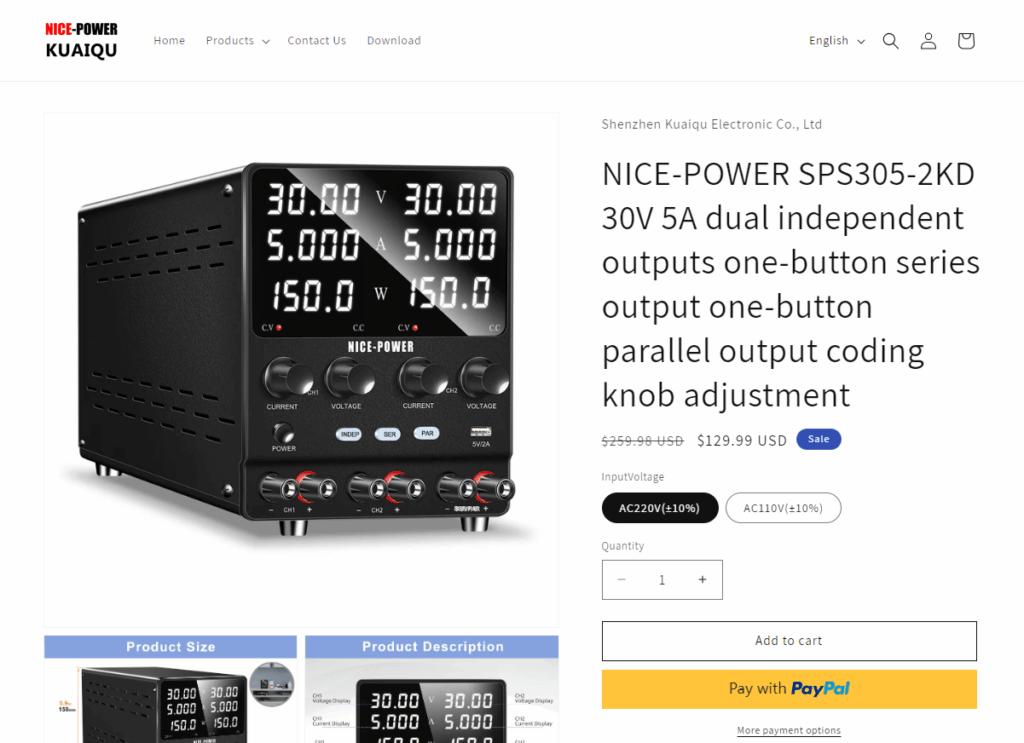
车队硬件工程师硬件负责智能车硬件方案设计、器件选型采购、PCB 绘制与焊接;完成电源、传感器、电机驱动等硬件调试,排查短路、信号干扰等故障,测试硬件在赛道工况下的稳定性,根据实车测试反馈迭代硬件电路方案。应熟练掌握以下技能:
(1)使用EDA工具软件完成电路板设计(推荐立创EDA);
(2)掌握基本单片机最小系统、直流有刷电机驱动电路、无刷电机驱动电路基本原理,能分析排查电路故障;
(3)掌握万用表、示波器、信号源灯电子仪器设备的使用方法;
(4)能使用电烙铁、热风枪、加热台焊接电路板。


2.2 车队结构工程师
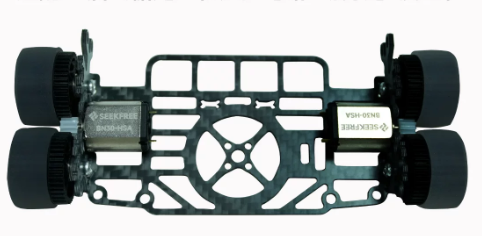
结构设计工程师负责智能车整体机械结构的设计、建模、装配与优化,根据竞赛赛道特性、车辆硬件布局与行驶需求,搭建稳定、轻量化、适配性强的智能车车体结构。主要承担车架整体设计、传感器与支架设计、电机及传动结构适配等工作,熟练完成三维建模、结构参数调整,适配整车硬件安装布局。负责整车机械装配、调试与整改,解决车辆行驶过程中出现的松动、传感器偏移等结构问题,优化车身重心布局,提升车辆行驶稳定性、过弯流畅度与竞速性能。同时根据实车测试数据迭代优化结构方案,做好结构零件维护、配件优化升级,保障智能车全程稳定参赛。
应熟练掌握以下技能:
(1)使用三维建模与工程图软件完成智能车结构设计(推荐 SolidWorks、Fusion 360 或 shapr3D),能进行零件建模、装配体设计、干涉检查、工程图输出与版本管理;
(2)掌握机械设计基础与常用连接、传动方式,包括齿轮、同步带、轴承、轴系、电机安装、传感器支架、紧固防松等,能根据硬件布局完成结构适配与优化;
(3)熟悉常用材料与加工工艺,如铝合金、碳纤维板、3D 打印(FDM/SLA)、激光切割、CNC 等,能进行轻量化、强度校核与整车重心优化;
(4)能使用卡尺、千分尺、扭矩扳手及常用装配工具完成整车机械装配、调试与整改,排查松动、偏移、干涉、共振等结构问题,并根据实车测试反馈迭代结构方案。
2.3 算法工程师
算法工程师负责智能车核心算法的设计与实现,重点完成车辆的路径规划与任务主体逻辑代码的编写。熟练掌握常用数据结构与算法,根据赛道任务要求制定高效的决策逻辑。配合控制,视觉队员进行算法在车上的部署与联调,通过代码优化降低算法时间复杂度和空间复杂度,确保车辆在高速行驶与复杂赛道工况下的决策准确性与响应速度。应熟练掌握以下技能:
(1)熟练使用 C/C++ 进行嵌入式算法开发,掌握常用数据结构与算法,包括数组、链表、栈、队列、树、图、排序、查找、动态规划、贪心等,具备良好的代码规范、模块化设计与版本管理能力;
(2)掌握路径规划与决策算法,如 Dijkstra、A*、RRT、动态规划、有限状态机、行为树等,了解纯跟踪、PID、MPC 等控制基础,能根据赛道元素和任务要求设计全局/局部规划与任务状态机;
(3)熟悉智能车常用嵌入式平台与通信接口,如 STM32、英飞凌、瑞萨、树莓派、Jetson 等,掌握 UART、I2C、SPI、PWM、定时器、中断、DMA 等,能配合控制、视觉队员完成算法部署、参数整定与实车联调;
(4)掌握算法性能分析与优化方法,能进行时间复杂度、空间复杂度、内存占用和实时性优化,熟练使用 Git、Keil/IAR/VSCode、MATLAB/Python 仿真及日志、上位机等调试工具,根据实车测试数据迭代算法方案。
2.4 视觉工程师
视觉工程师负责完成智能车比赛过程中视觉识别任务的开发。例如,基于YOLO算法搭建目标检测模型,完成数据集训练、模型调优与推理测试;实现目标检测框绘制、识别类别与置信度展示;可拓展实现摄像头实时检测、本地图片加载推理、控制台识别信息输出等功能。调试模型识别效果,根据测试结果迭代优化模型精度,满足智能车视觉识别任务需求。
视觉工程师应熟练掌握以下技能:
(1)掌握图像处理与计算机视觉基础,熟练使用 OpenCV、Python/C++ 等工具,能完成图像采集、颜色空间转换、滤波去噪、边缘检测、形态学处理、ROI 提取、相机标定与畸变校正等操作;
(2)掌握深度学习目标检测算法,如 YOLO 系列、SSD、Faster R-CNN 等,熟悉 PyTorch、TensorFlow、PaddlePaddle 等框架,能独立完成数据集标注、增强、训练、验证、模型调优与推理测试,并实现检测框绘制、识别类别与置信度展示;
(3)熟悉模型部署与推理加速,能将模型转换为 ONNX、TensorRT、NCNN、TFLite 等格式,在树莓派、Jetson、K210、OpenMV 等嵌入式平台实现摄像头实时检测、本地图片加载推理、控制台识别信息输出等功能,并掌握量化、剪枝、多线程等优化手段;
(4)掌握视觉与整车联调方法,能配合算法、控制队员完成识别结果传输、坐标映射、延迟优化与鲁棒性测试,根据赛道光照变化、高速运动、车体抖动等工况迭代优化模型精度与实时性,满足智能车视觉识别任务需求;
(5)具备良好的代码规范、版本管理与文档撰写能力,熟练使用 Git、LabelImg、Roboflow、WandB 等工具,能与硬件、结构、算法、控制队员高效协作,保障视觉系统稳定可靠运行。
2.5 车辆控制工程师
车辆控制工程师负责智能车运动控制策略的设计与代码实现,完成电机驱动、转向控制、速度闭环与巡线算法开发。基于巡线传感器、陀螺仪、编码器等外设数据,优化车辆行驶稳定性与竞速性能,适配直道、弯道、十字路等多类赛道工况。配合硬件、团队完成整车联调,根据实车测试数据迭代调校控制参数,解决行驶抖动、蛇行、过弯冲出等问题,保障车辆稳定、高效完成赛道任务。应熟练掌握以下技能:
(1)掌握自动控制与运动控制基础,熟悉 PID、串级 PID、前馈补偿、模糊控制、自适应控制、纯跟踪、Stanley、LQR/MPC 等算法,能完成速度闭环、转向闭环、电流环与巡线控制策略的设计与实现;
(2)熟练使用 C/C++ 进行嵌入式控制开发,掌握 STM32、英飞凌、瑞萨等常用 MCU 平台,熟悉 PWM、定时器、中断、ADC、DMA、编码器接口及 UART、I2C、SPI、CAN 等通信外设,能实现电机驱动、舵机转向、速度闭环与巡线算法;
(3)熟悉编码器、陀螺仪/IMU、灰度/电磁/摄像头巡线传感器、电流采样等外设,掌握传感器校准、滤波、数据融合(互补滤波、卡尔曼滤波)、姿态解算与里程计算,能基于多传感器信息优化车辆行驶稳定性与竞速性能;
(4)掌握控制参数整定与实车调试方法,能使用上位机、示波器、逻辑分析仪、蓝牙/WiFi 调参、日志回传等工具,分析并解决行驶抖动、蛇行、过弯冲出、打滑、丢线等问题,适配直道、弯道、十字路、环岛、坡道等多类赛道工况;
(5)具备系统联调与团队协作能力,能配合硬件、结构、算法、视觉队员完成整车部署与联调,根据实车测试数据迭代调校控制参数,具备良好的代码规范、版本管理、文档撰写与实时性、安全性意识,保障车辆稳定、高效完成赛道任务。
虽然我们按硬件、结构、算法、视觉、控制等角色分工协作,但更期待并欢迎能跨领域打通软硬件、一专多能的全栈型人才加入!
3 招募考核
各方向考核时间如下:
结构工程师:2026年10月11日 下午 14:00 ~16:00
视觉工程师:2026年10月11日 下午 14:00 ~16:00
算法工程师:2026年10月11日 上午 09:00 ~11:00
硬件工程师:2026年10月11日 下午 19:00 ~21:00
车辆控制工程师:2026年10月17日 下午 14:00 ~16:00
具体地点请加入交流群等待通知!!!
3.1 硬件工程师考核
3.1.1 考核任务
基于给定的 STM32F103VET6 单片机开发板完整设计资料,独立完成 PCB 版图设计、生产文件输出、样板焊接与基础功能调试,并最终参加设计答辩,综合考察电路原理理解、PCB设计、焊接调试动手能力。
3.1.2 设计资料
(1)STM32F103VET6 开发板全套电路原理图(共 3 页,含主控、电源、接口、调试电路)
(2)BOM 物料清单(含元器件型号、封装、数量)
(3)完整引脚分配图
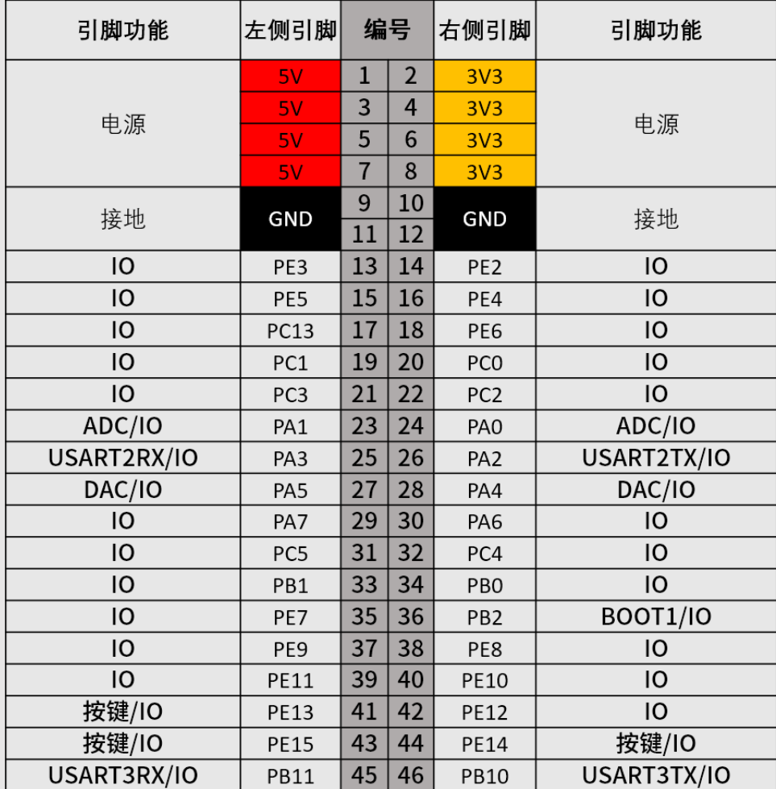
(4)板载资源清单(含主控芯片、电源接口、下载调试接口、LED、按键、各类通信接口等全部板载硬件资源说明)
- 1)主控:STM32F103VET6(LQFP封装)
- 2)电源接口:typec接口(5v)、DC接口(12v)、螺钉式接线端子(12v)
- 3)下载调试接口:USB转串口或SWD接口
- 4)LED灯:三个用户LED,两个电源指示灯
- 5)按键:三个用户按键、一个复位按键
- 6)排针:将芯片所有GPIO引出,引出BOOT引脚和SWD引脚
- 7)接口:引出三路串口、一路SPI、一路IIC、两路ADC(SMA接口)、两路DAC(SMA接口)
- 8)其他:板载电压基准、RTC电池
(5)参考设计图
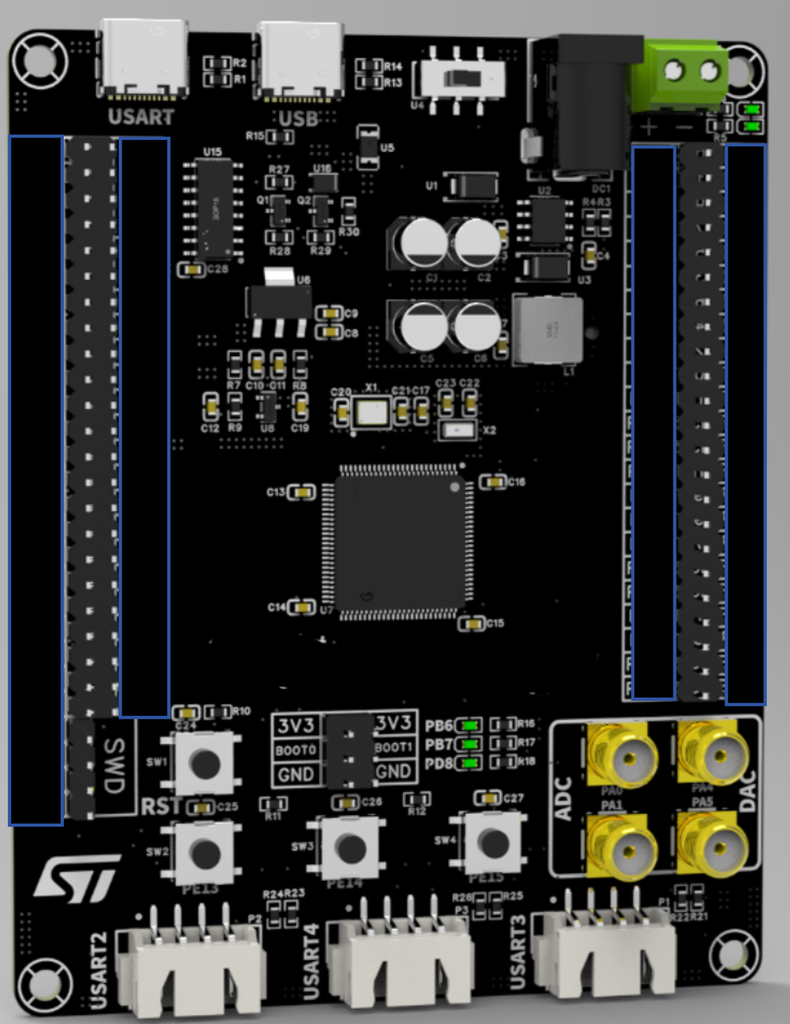
注意:此图只能作为参考
3.1.3 设计与验收要求
设计要求:
- 设计工具:推荐使用嘉立创 EDA 专业版完成全流程设计
- 设计完成后必须通过完整 DRC 检查,无开路、短路、间距违规等错误
- 按照指定位置摆放主控芯片、电源接口、调试接口、排针等核心器件
- 板面必须丝印本人姓名、学号,位置合理,不得遮挡元器件、焊盘与接口
- 按照 BOM 清单完成全部元器件焊接,无错焊、漏焊、虚焊、连焊;表贴元件焊接平整,芯片引脚对齐无偏移
- 板面清洁,无明显锡渣、松香残留;直插元件引脚剪脚整齐
- 焊接完成后先进行通断测试,确认电源与地之间无短路
提交内容:
- 工程源文件(含原理图、PCB 图、BOM 表)
- 焊接调试完成的开发板实物 1 块
考核方式:
- 提交嘉立创 EDA 工程、Gerber 等文件,审核 PCB 布局布线、引脚连接、丝印等是否满足设计约束,DRC 检查是否无致命错误
- 对焊接完成的开发板进行上电检测,测量电源电压,验证 SWD 下载、板载按键与 LED 等基础功能,排查短路、虚焊等硬件故障
- 针对电路原理、PCB 工艺、故障排查等内容提问
注意事项:
- 所有设计与制作必须独立完成,严禁直接抄袭成品工程文件,违者按零分处理
- 可参考芯片手册与 PCB 设计规范,不得照搬他人设计成果
- 成品提交后需要完成答辩
- 未按时提交交付物或未参加答辩者,视为自动放弃考核
3.2 结构工程师考核
3.2.1 考核任务
根据给定的智能车底板尺寸边界、元器件安装点位与承重要求,独立完成整车底板的三维建模、结构优化与实物制作。综合考察三维建模能力、结构力学设计思维、轻量化设计能力、工艺落地能力与动手制作能力,输出可直接用于整车装配的智能车底板成品。
3.2.2 提供资料
(1)核心元件安装尺寸图
(2)元件安装预留孔位
3.2.2 设计与验收要求
设计要求:
- 设计软件:优先使用 SolidWorks,也可使用 Creo、UG 等三维建模软件,最终提交通用格式文件
- 底板外形尺寸:100.60mm ×56.70mm(长 × 宽 )
- 承重性能要求:底板中心区域承受 300g 静载荷,持续30秒无断裂、无塑性变形
- 单位统一采用毫米(mm)
- 合理设计倒角、圆角等结构,避免应力集中;安装孔位周边做局部加强,防止锁螺丝崩裂
- 底板整体平整度符合装配要求,无翘曲、扭曲变形
- 轻量化要求:在完全满足强度、刚度与安装要求的前提下,尽可能降低底板自身重量
- 设计可选用 3D 打印或碳纤维板材加工
考核方式:
- 模型初审:提交三维模型后审核安装点位、尺寸边界是否符合要求
- 实物测试:现场进行静载荷承重测试+精准称重,验证强度并记录实际重量
注意事项:
- 所有设计与制作必须独立完成,严禁直接套用现成智能车底板模型,一经发现按零分处理
- 可参考结构设计规范与工艺标准,但不得照搬他人成品设计
- 未按时提交交付物或未参加现场测试者,视为自动放弃考核
3.3 算法工程师考核
3.3.1 考核任务
进行现场上机考核,根据给定的算法应用场景,在规定时间内独立完成多道算法编程题目。综合考察候选人的逻辑思维能力、代码实现能力以及对基础数据结构的熟练掌握程度,确保能够胜任智能车开发中的逻辑规划任务。
3.3.2 提供资料
可在LeetCode,洛谷,acwing等算法网站进行学习和刷题
3.3.3 设计与考核要求
设计要求:
- 算法应用范围: 能够熟练应用广度优先搜索(BFS)、深度优先搜索(DFS)、模拟算法、二分查找、哈希(Hash)等基础算法解决实际问题。
- 性能要求: 编写的算法必须具有较高的时间与空间执行效率,程序运行绝对不能超过题目的限定运行时间(Time Limit),避免算法超时。
考核方式:
- 测试评测: 另行通知时间地点,在线下场所上机考核。在规定时间内通过编程完成题目,系统将通过多组测试用例验证代码的正确性与运行时间。
- 代码审查与提问: 对提交的源代码进行审查,并针对代码逻辑、核心算法(如BFS、DFS的实现细节)、时间/空间复杂度分析及其实际在路径规划中的应用进行提问。
注意事项:
- 所有代码编写必须完全独立完成,严禁直接使用AI生成代码或抄袭他人、网络现有题解,违者按零分处理。
- 需注意题目的时间与空间复杂度限制。
3.4 视觉工程师考核
3.4.1 考核任务
使用统一数据集完成YOLO目标检测模型训练,选取数据集部分图片作为验证样本开展模型测试,程序在图像上绘制检测框,展示识别类别与置信度,综合考察模型训练、代码调试、目标检测推理实现能力。可自主完成拓展附加功能获取附加分数。
3.4.2 提供资料
(1) 课程统一目标检测数据集
数据集下载连接:https://aimc.skyate.com/aimc_static/open_data/yolo_dataset.zip
(2) YOLO算法相关参考资料
(3) 配套教学视频: 林亿饼的个人空间-林亿饼个人主页-哔哩哔哩视频
3.4.3 设计与考核要求
设计要求:
- 基础任务仅要求完成静态图片识别,不强制使用摄像头
- 程序运行输出图像必须绘制目标检测框,显示识别类别以及置信度,缺失置信度展示扣基础总分10%
- 拓展功能(可选,得分可叠加)
- ①摄像头实时检测:调用摄像头,实时采集图像,完成目标框选与模型识别
- ②静态图片检测:支持读取本地图片文件,完成图片目标框选与推理识别
- ③结果文本输出:编写控制台打印模块,输出识别详情、模型准确率相关信息
提交内容:
- 完整项目代码工程文件
- 训练完成的模型权重文件
- 测试运行结果(截图或录屏)
考核方式:
- 审核项目代码完整性,运行程序开展验证集图片测试,依据验证集准确率核算基础得分(满分100分)
- 核查检测结果,确认检测框、类别、置信度展示是否完整,缺失置信度扣基础总分10%
- 核查拓展附加功能完成情况,摄像头实时检测20分、本地静态图片检测20分、控制台结果文本输出10分,附加分累计最高+50分
- 总成绩 = 基础得分 + 附加得分,最高150分
- 针对YOLO原理、数据集处理、模型训练调优、代码逻辑等内容进行提问
注意事项:
- 模型训练与代码实现需独立完成,严禁直接照搬完整项目代码,一经发现按零分处理
- 可参考提供的教学资料,禁止直接抄袭他人完整项目成果
- 未按时提交交付物,视为自动放弃考核
3.5 车辆控制工程师考核
3.5.1 考核任务
不限定车模平台与主控芯片,自主选择方案完成智能车巡线行驶功能开发与实车调试。综合考察候选人的电机控制能力、巡线算法实现能力、硬件适配调试能力与问题排查能力,输出可稳定完成赛道巡线的智能车成品。
基础任务
- 硬件方案自主选择,不限车模、不限主控芯片;可选择视觉方案实现黑白线巡迹,或选择电磁方案实现电磁巡迹,二选一完成基础巡线功能。
- 车辆可自主沿标准巡线赛道稳定行驶,完整跑完单圈赛道,行驶过程中不冲出赛道、无中途停车。
- 行驶过程控制平稳,无明显剧烈抖动、蛇行幅度过大、频繁压线等问题。
- 控制代码结构清晰,关键控制参数与算法逻辑添加注释,便于调试与迭代。
拓展附加功能
- 陀螺仪姿态辅助:加装陀螺仪(IMU),结合姿态数据优化巡线控制逻辑,提升行驶稳定性与过弯效果。
- 速度闭环控制:实现电机PID速度闭环控制,支持匀速行驶与加减速平滑切换。
3.5.2 提供资料
(1)标准巡线赛道规格参数说明
(2)赛道元素参数说明
3.5.3 设计与考核要求
提交内容:
- 完整车辆控制工程代码文件
- 附加功能验证说明与测试数据
考核方式:
- (1) 实车测试:现场使用标准赛道进行实车巡线测试,未完成单圈行驶、冲出赛道者基础分按不及格处理;完成单圈者根据行驶稳定性、流畅度、压线次数核算基础得分。
- (2) 附加功能验证:现场逐一验证拓展功能,编码器里程以实际赛道长度为基准计算误差,陀螺仪与速度闭环功能结合实车表现评定,按完成度核算附加分。
- (3) 代码审查与答辩:审查控制代码结构、规范性与逻辑,针对巡线原理、控制算法、参数调校、故障排查等内容进行提问。
注意事项:
- (1) 所有控制代码与硬件实现必须独立完成,严禁直接照搬整套巡线工程代码或使用成品开源方案,一经发现按零分处理。
- (2) 可参考传感器手册与控制算法资料,不得直接抄袭他人完整项目成果。 (3) 未按时提交交付物或未参加现场实车测试者,视为自动放弃考核。
更多详细资讯请进入交流群咨询!!!